- Messaggi: 46
- Ringraziamenti ricevuti 1

PJ3007 in Linux Ubuntu
- crosby
- Autore della discussione
- Anziano Utente
-

Less
Di più
11 Anni 6 Mesi fa #11
da crosby
Risposta da crosby al topic PJ3007 in Linux Ubuntu
Sono pronto
un saluto
fabio milano
un saluto
fabio milano
Si prega Accesso o Crea un account a partecipare alla conversazione.
- crosby
- Autore della discussione
- Anziano Utente
-
Less
Di più
- Messaggi: 46
- Ringraziamenti ricevuti 1
11 Anni 5 Mesi fa #12
da crosby
Risposta da crosby al topic PJ3007 in Linux Ubuntu
Salve
L’articolo sul progetto CNC è interessante e anche un po’ … tosto ma ci voglio arrivare.
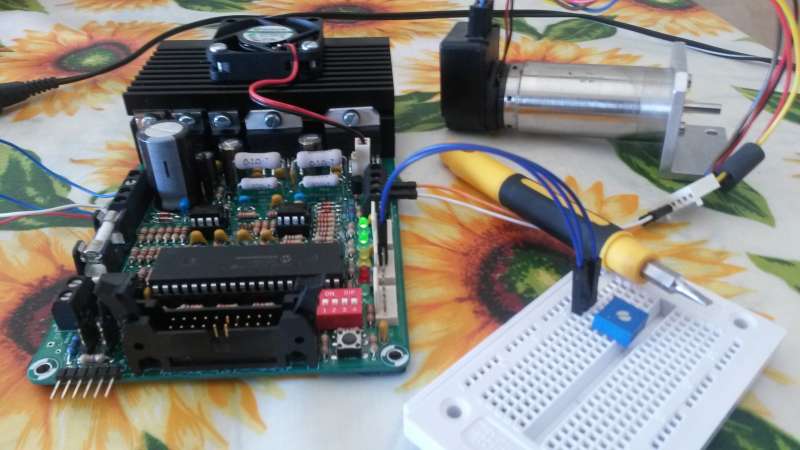
Ho provato la scheda anche con un motorino in CC in modalità SM: funziona OK.
Condivido il brevissimo sorgente (derivato dall'esempio 1):
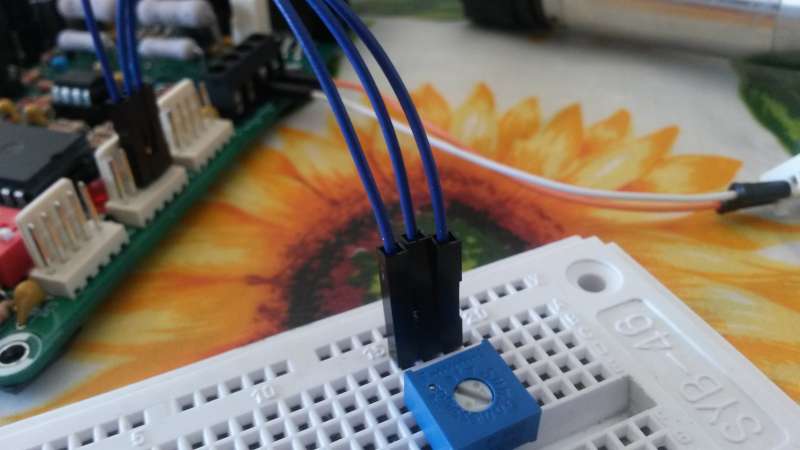
La regolazione della velocità è avvenuta con un trimmerino collegato su AUX1 come descritto nella scheda tecnica a pag 32/63, nel testo vengono fornite indicazione anche come collegare un ingresso digitale a AUX_SW_1/2 (ho fatto una piccola prova accendendo/spegnendo uno dei due user led)
Anche il connettore encoder e i tre segnali di controllo enable, direction e step potrebbero essere comunque usati per leggere valori, in questo caso digitali.
Ho provato prima con il connettore encoder le resistenze di pull-up r67,r68 e r69 ho preferito inserirle esternamente su breadboard (sono un pessimo saldatore!)
Poi ho provato inserendo semplicemente nel ciclo infinito le istruzioni
HEART_LED = PORTAbits.RA2;
oppure
HEART_LED = PORTAbits.RA3;
oppure
ERROR_LED = PORTAbits.RA4;
Ho messo il riferimento diretto alla porta in quanto non ho rilevato nessuna #define in merito.
Con QEI_B (RA4) ci sono state dei problemi, la cosa penso sia sicuramente dovuta all’impostazione data con il registro ANSEL0 = 0b11110011; che imposta RA4/AN4 come analogica, ho provato a sostituire con ANSEL0 = 0b11100011; e funziona.
Per poter utilizzare i segnali di controllo si può dire qualcosa? Dallo schema elettrico risulterebbe che ENABLE presenta una R di pull-down R52 ma STEP e DIRECTION invece no. Come fare, si possono aggiungere esternamente?
Un saluto
Fabio milano
L’articolo sul progetto CNC è interessante e anche un po’ … tosto ma ci voglio arrivare.
Ho provato la scheda anche con un motorino in CC in modalità SM: funziona OK.
Condivido il brevissimo sorgente (derivato dall'esempio 1):
Code:
#include <PIC18F4431_config.h>
#define DC_MOTOR
#include "init.h"
#include "init.c"
#include "delay.h"
#include "delay.c"
#define MAX_CURRENT 700 //1000
/**
* @note This Example shows how to initialize a DC motor in Signed magnitude Modality.
* After Initialization both motors are driven.
* One motor is rotating clockwise, while the second one anticlockwise.
*/
//************************************************************
// Main Program
//************************************************************
void main (void){
int pwm_dc;
board_initialization ();
initialize_DC_motor (SIGNED_MAGNITUDE,PWM_FREQ_10KHZ, MAX_CURRENT);
//rotate_motor_clockwise (MOTOR_1, 180);
//rotate_motor_anticlockwise (MOTOR_2, 150);
delay_ms (100);
while (1) {
pwm_dc = ADC_read_POT_1();
rotate_motor_clockwise(MOTOR_1, pwm_dc);
system_check ();
}
}
La regolazione della velocità è avvenuta con un trimmerino collegato su AUX1 come descritto nella scheda tecnica a pag 32/63, nel testo vengono fornite indicazione anche come collegare un ingresso digitale a AUX_SW_1/2 (ho fatto una piccola prova accendendo/spegnendo uno dei due user led)
Anche il connettore encoder e i tre segnali di controllo enable, direction e step potrebbero essere comunque usati per leggere valori, in questo caso digitali.
Ho provato prima con il connettore encoder le resistenze di pull-up r67,r68 e r69 ho preferito inserirle esternamente su breadboard (sono un pessimo saldatore!)
Poi ho provato inserendo semplicemente nel ciclo infinito le istruzioni
HEART_LED = PORTAbits.RA2;
oppure
HEART_LED = PORTAbits.RA3;
oppure
ERROR_LED = PORTAbits.RA4;
Ho messo il riferimento diretto alla porta in quanto non ho rilevato nessuna #define in merito.
Con QEI_B (RA4) ci sono state dei problemi, la cosa penso sia sicuramente dovuta all’impostazione data con il registro ANSEL0 = 0b11110011; che imposta RA4/AN4 come analogica, ho provato a sostituire con ANSEL0 = 0b11100011; e funziona.
Per poter utilizzare i segnali di controllo si può dire qualcosa? Dallo schema elettrico risulterebbe che ENABLE presenta una R di pull-down R52 ma STEP e DIRECTION invece no. Come fare, si possono aggiungere esternamente?
Un saluto
Fabio milano
Si prega Accesso o Crea un account a partecipare alla conversazione.

11 Anni 5 Mesi fa #13
da Mauro Laurenti
Risposta da Mauro Laurenti al topic PJ3007 in Linux Ubuntu
...bene, bene, si procede.
Relativamente ai segnali Enable, Step e Direction ho messo la resistenza solo su enable visto che quando il connettore e' staccato, e' bene disabilitare la scheda.
Step e direction sono collegati ad uscite push-pull di altri controller per cui non necessitano di pull-up o pull down.
Come detto se il connettore e' staccato il segnale di Enable disattiva comunque Step e direction, che potrebbero anche rimanere floating.
Un'altra considerazione e' stata anche relativa allo spazio. Come avrai avuto modo di vedere non c'e' molto astro spazio libero...
Saluti,
Mauro
Si prega Accesso o Crea un account a partecipare alla conversazione.
Moderatori: Mauro Laurenti, StefA
Registrati al sito
Accedi a tutte le risorse e articoli non visibili pubblicamente, puoi registrarti con pochi passi.